人工智能赋能交通系统
将人工智能与交通机理和运行约束相结合,探索面向交通系统建模、决策、诊断和优化的基础模型与学习型控制方法。
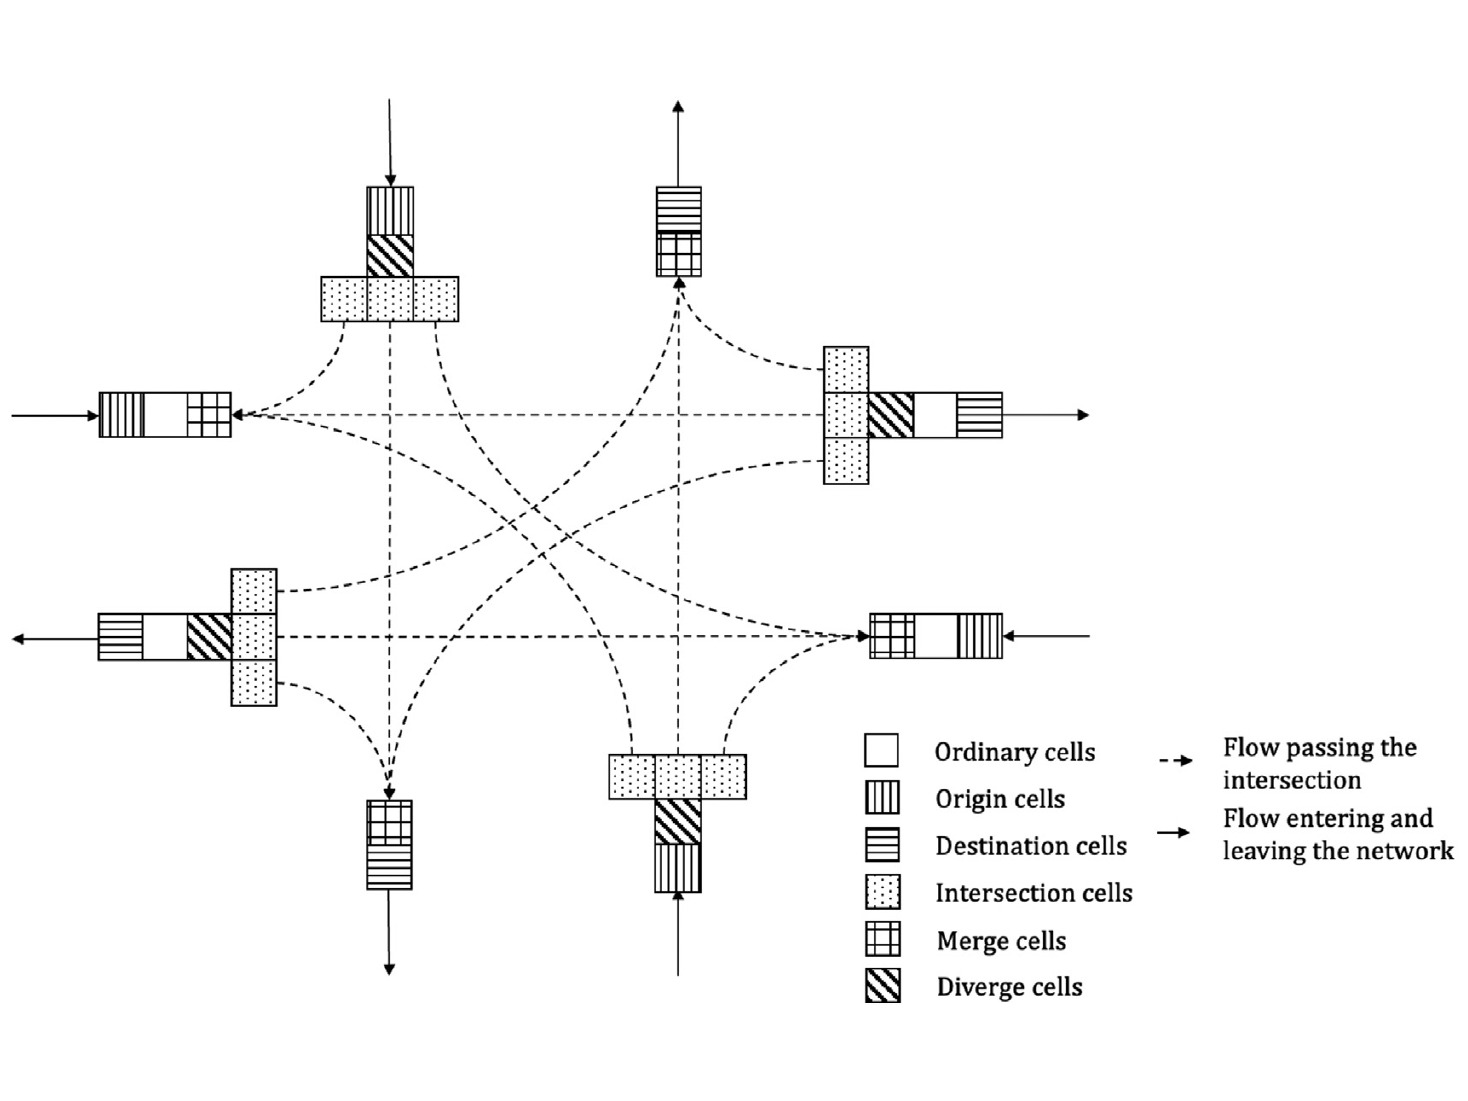
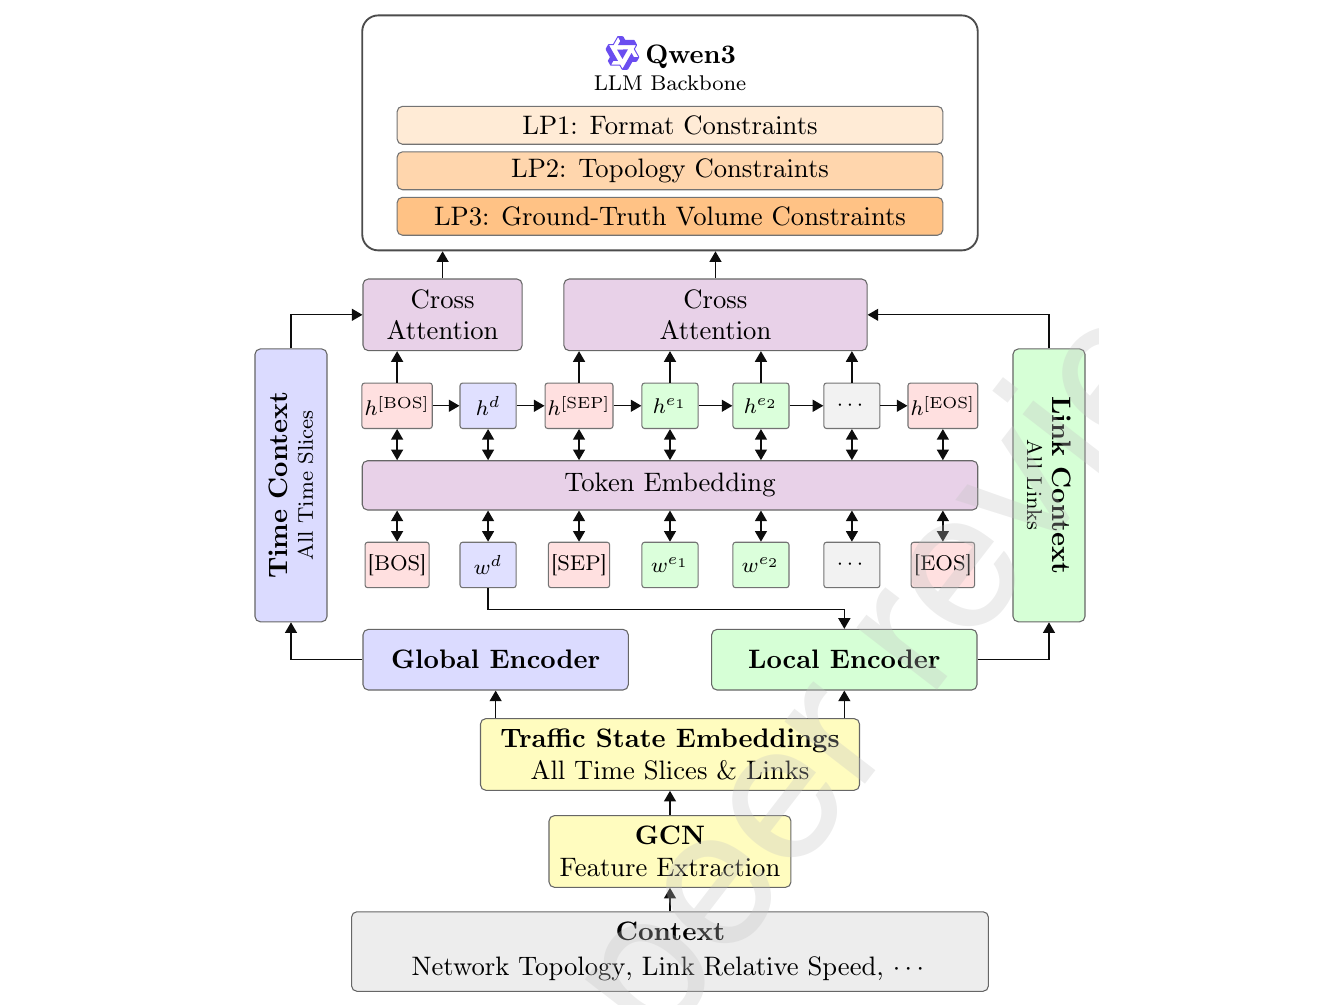
- 交通需求语言模型:通过受约束、具备情境感知能力的语言生成来标定城市尺度交通需求,为大规模交通仿真提供灵活、可控的需求输入。
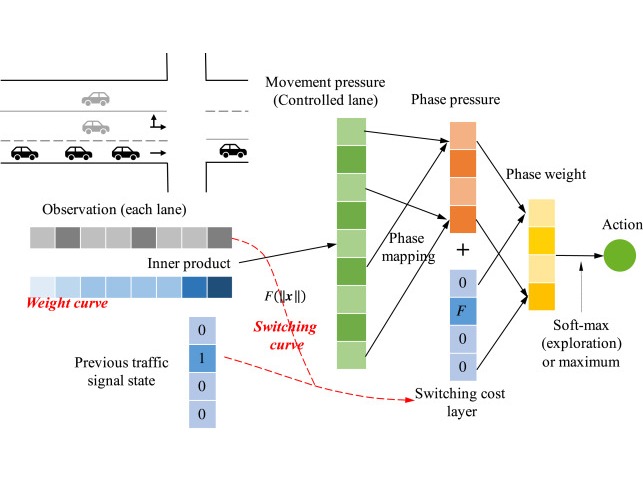
- 强化学习信号控制:针对传统最大压力控制忽略相位切换损失的问题,引入具有理论保证的切换机制,并利用强化学习优化控制参数。
Research
以人工智能、运筹优化与控制、数据科学为通用方法,面向交通流建模与仿真、交通网络运行和交通控制,连接基础方法、真实数据与工程部署。
将人工智能与交通机理和运行约束相结合,探索面向交通系统建模、决策、诊断和优化的基础模型与学习型控制方法。


复杂交通研究既需要持续获取和解释现实数据,也需要在数字环境中复现系统运行、比较尚未大规模落地的方案。
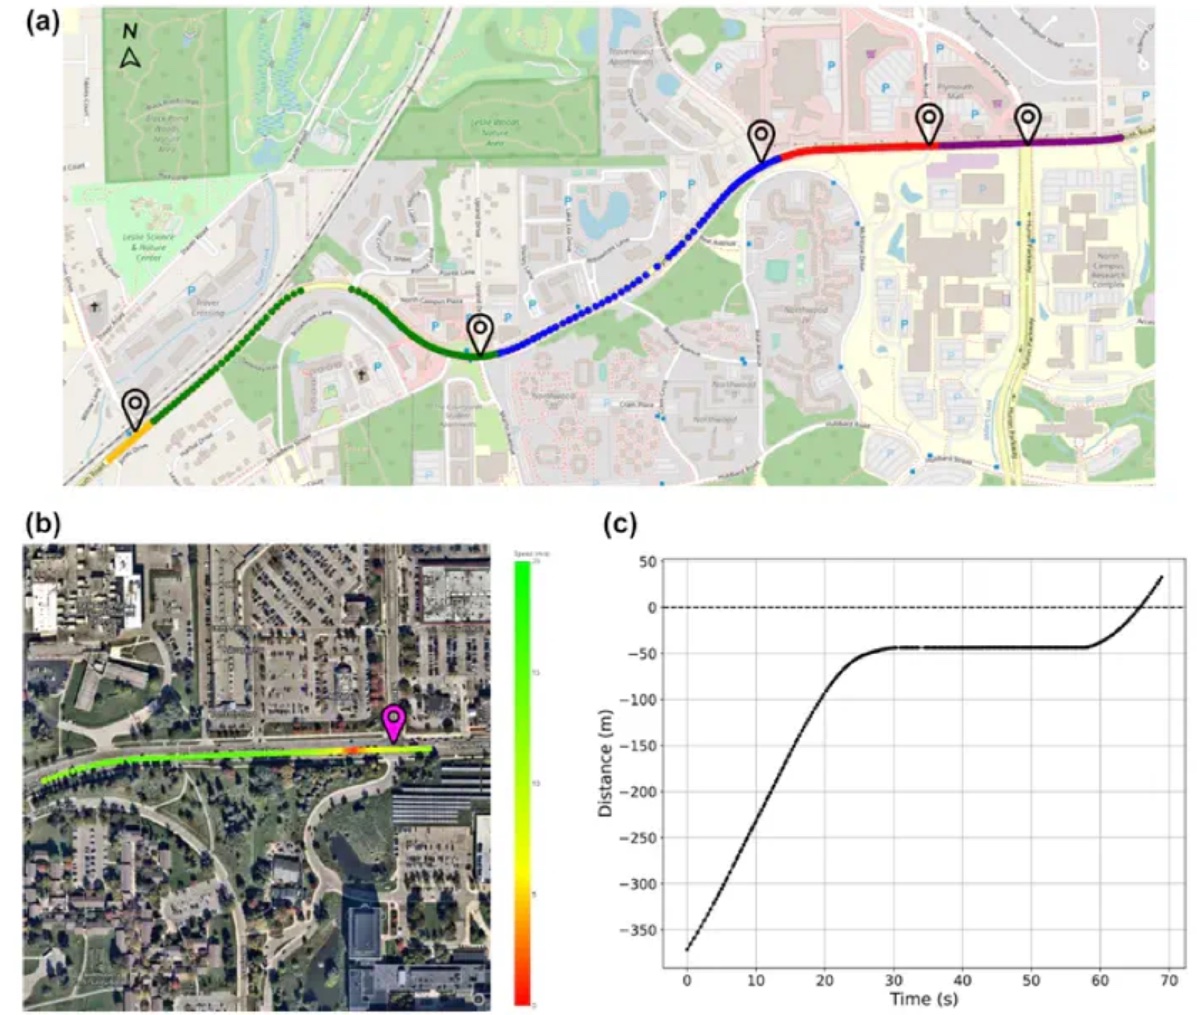
网联车数据平台。博士早期参与建设安娜堡网联车测试环境的数据平台,覆盖数据接收、预处理、地图匹配、信号相位融合、运行指标计算和可视化,支撑 2,500 余辆车与 74 处路侧设施产生的实时数据。平台后来扩展到更大规模的通用汽车网联车轨迹,并支撑信号控制、驾驶行为分类和仿真标定等研究。
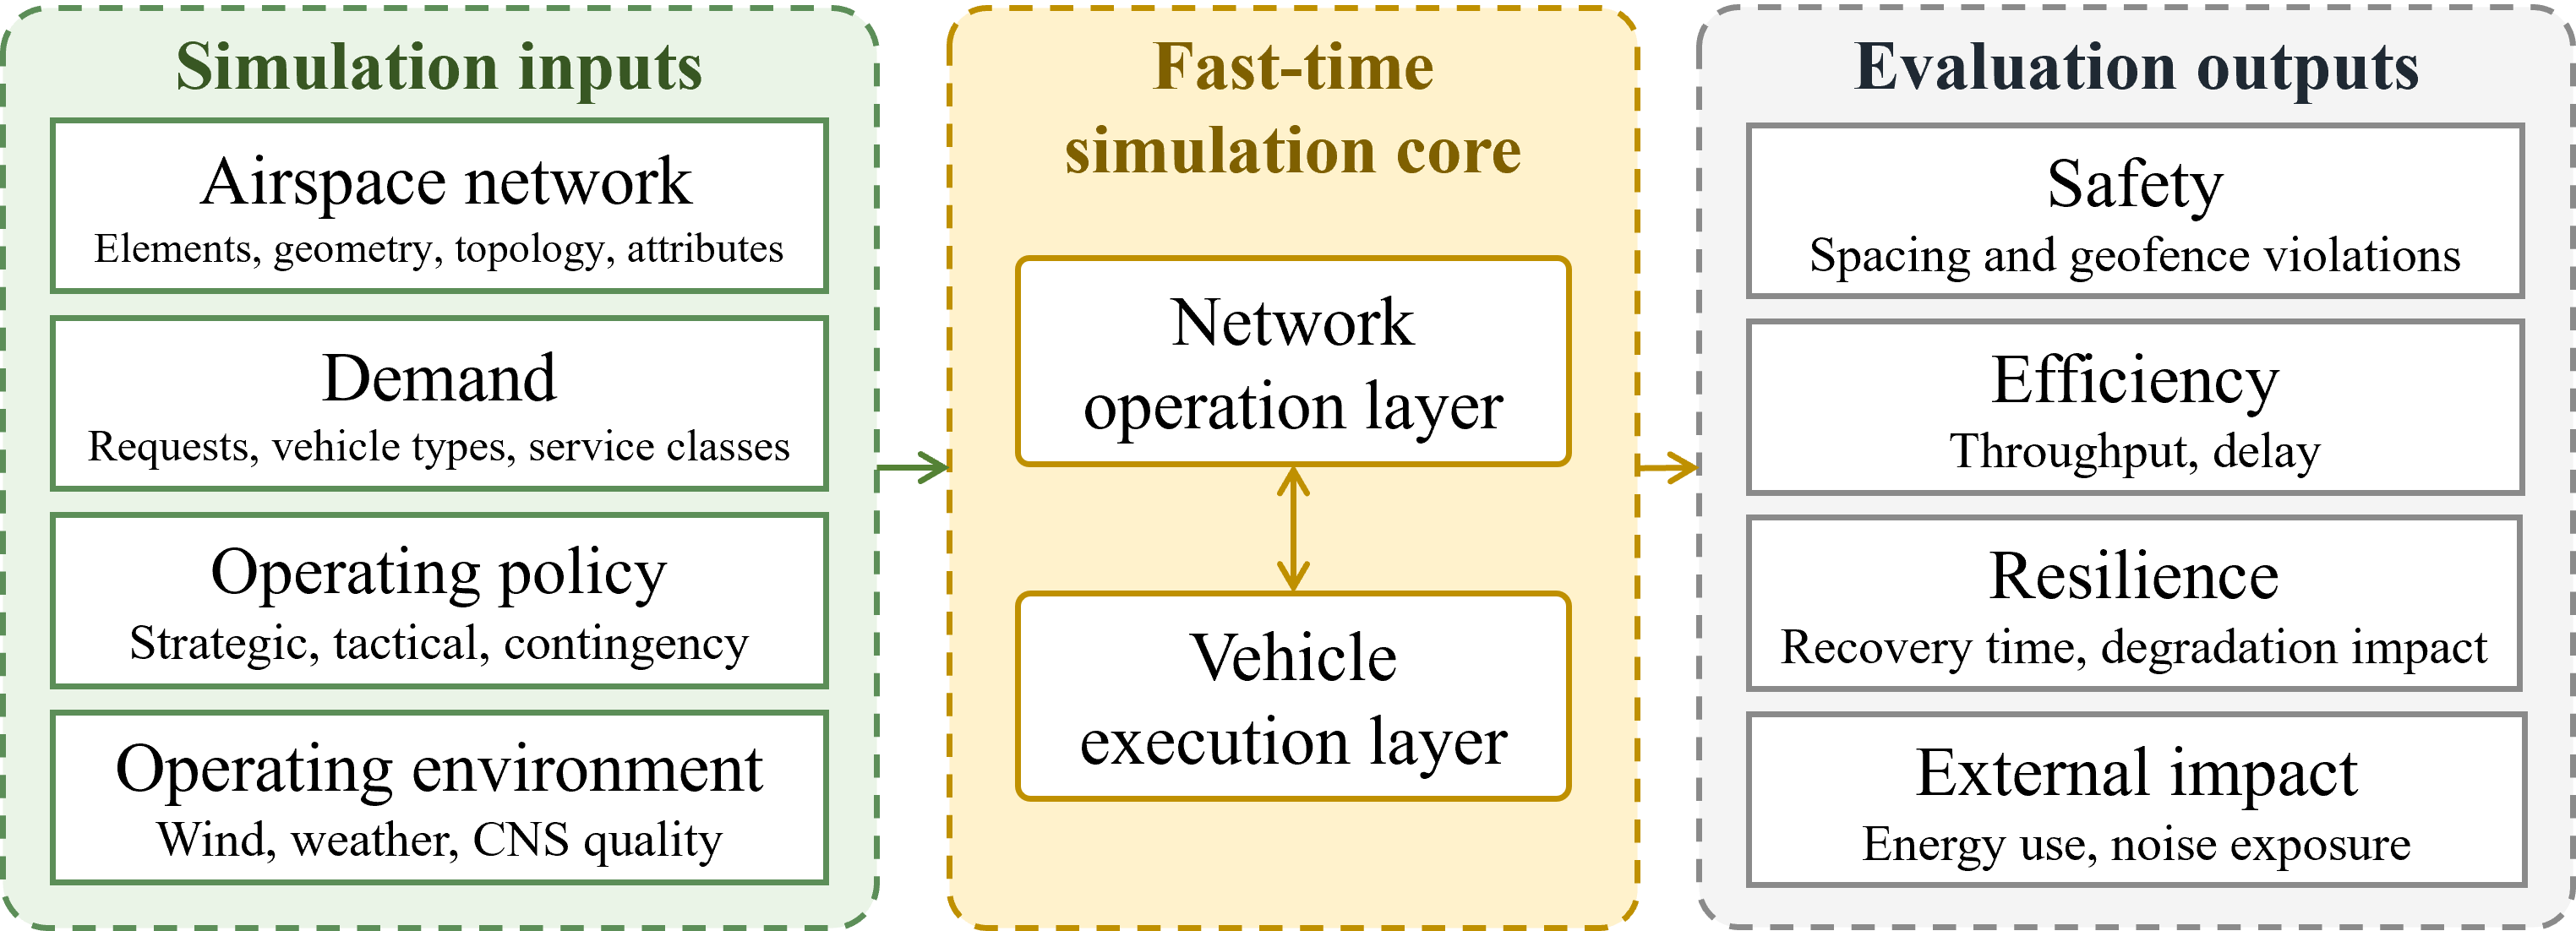
LOFT-Sim。面向结构化低空空域的开源快速仿真器,通过网络运行层与飞行器执行层的双层架构,比较四维航迹预约和需求—容量平衡等运行机制。


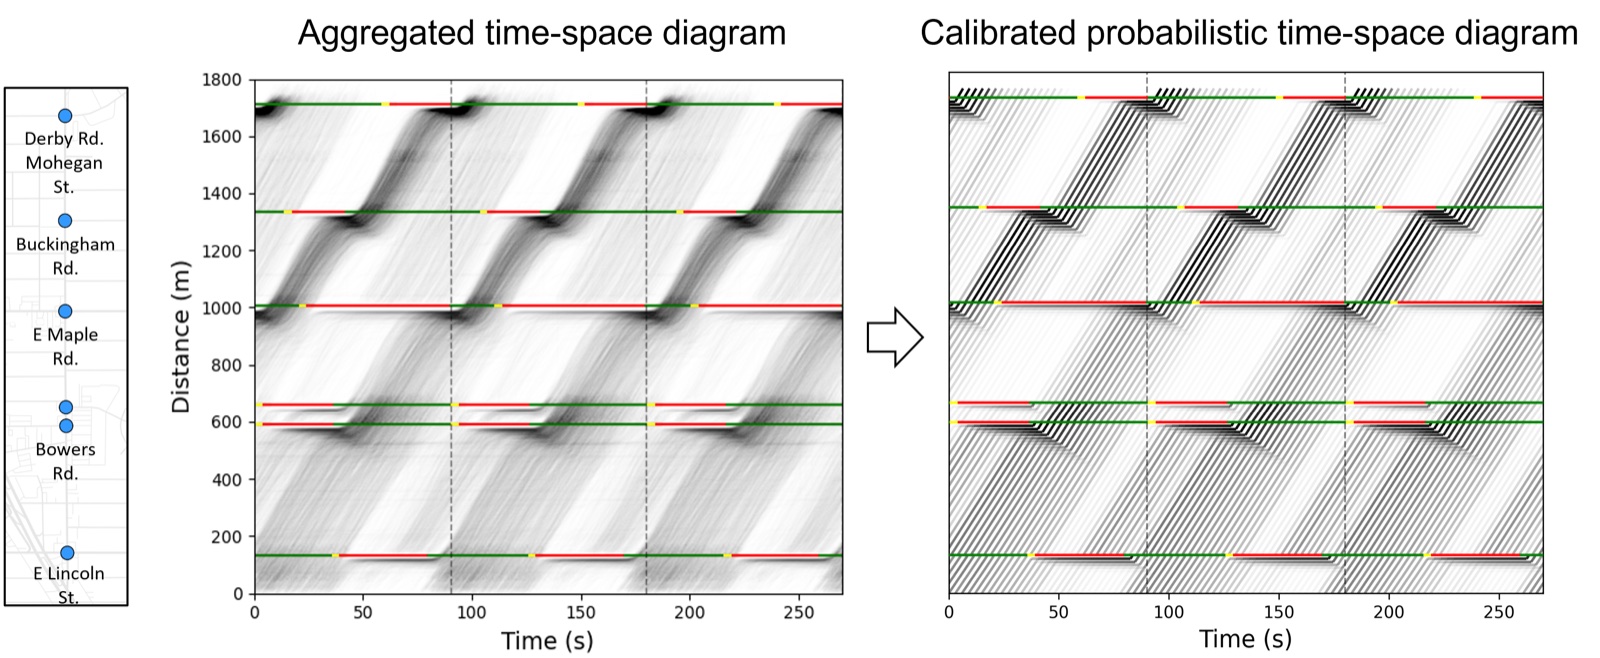
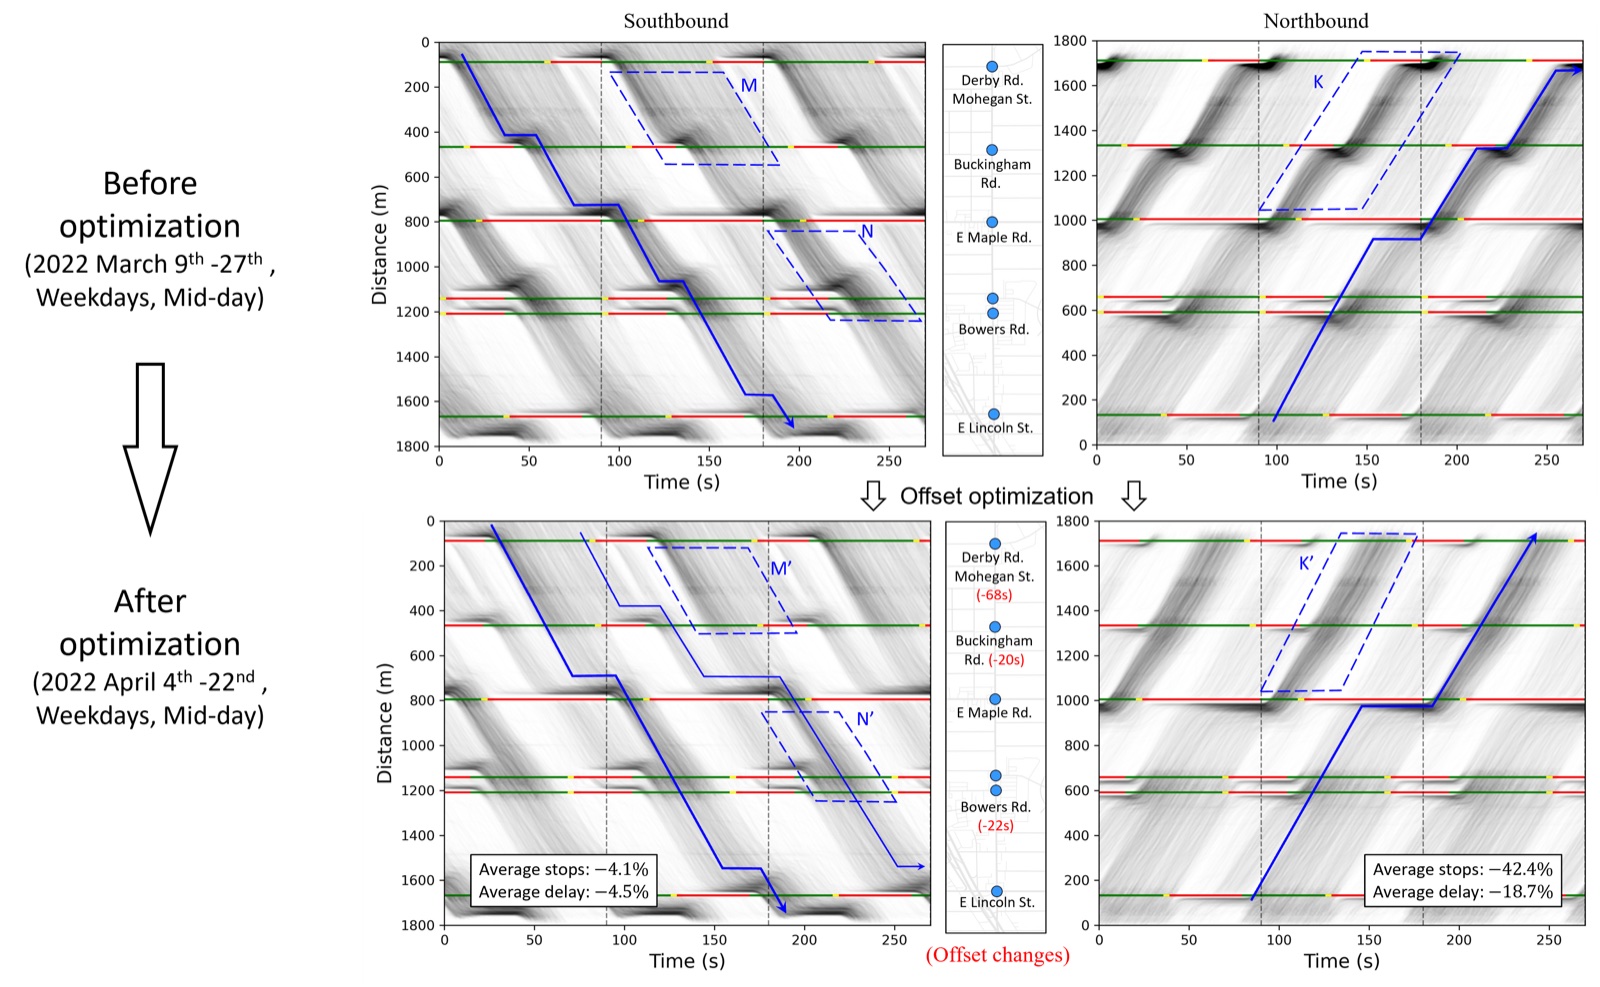
OSaaS(Optimizing Signals as a Service)仅利用少量网联车辆轨迹数据,在不新增路侧检测器的情况下重建交通状态并自动优化信号配时,将随机交通流模型、数据处理、优化算法和工程部署连成完整技术链。
系统核心是概率时空(PTS)模型:以简洁的随机模型表示信控交叉口附近车辆的停止与行驶状态,即使网联车渗透率较低,也能从稀疏观测推断整体交通状况。


面向复杂城市路网和未来自动驾驶环境,研究可扩展、可解释并适合真实部署的交通控制机制。一条路线结合 ADMM 与 Benders 分解求解随机需求下的路网优化;另一条路线以最大压力控制为基础,引入迟滞切换机制处理相位清空损失,并用强化学习优化参数。
这些方法强调分布式决策:控制器主要依靠邻近路口观测运行,同时保留可证明的稳定性或吞吐性质,为大规模路网实施提供可能。